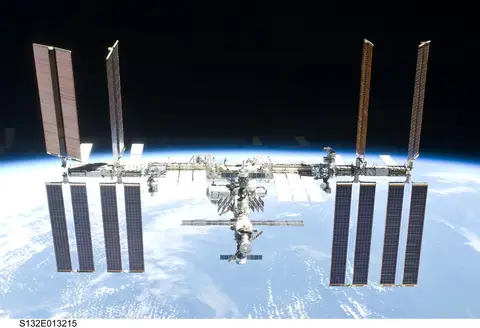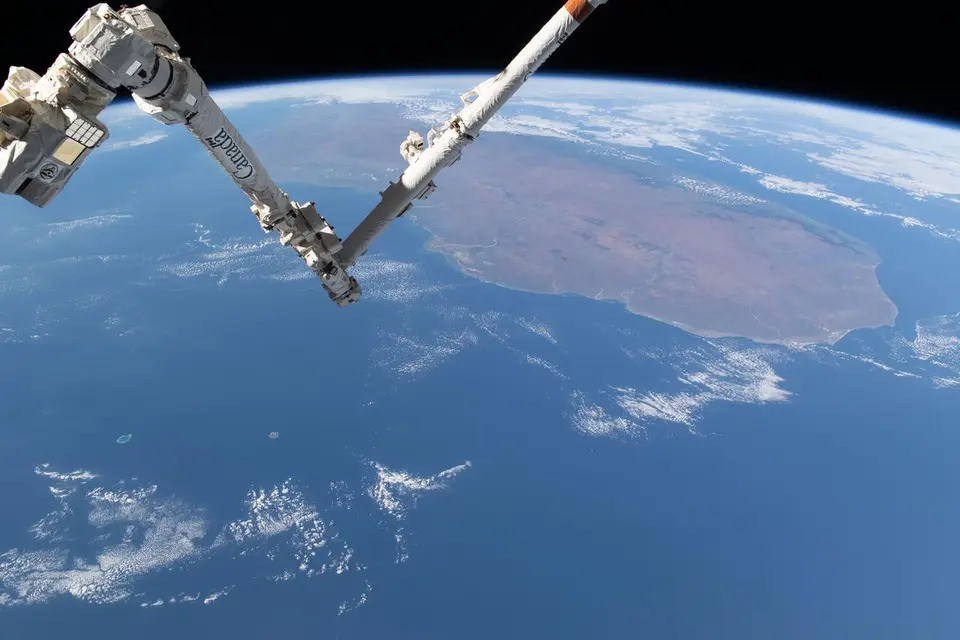
O braço robótico da Estação Espacial Internacional se chama Canadarm2, tem 17,6 metros de comprimento, pesa 1.497 quilos aqui na Terra e tem sete articulações — duas a mais que o braço humano. Ele foi a peça que permitiu montar a estação no espaço, e até hoje é ele quem pega as naves de carga no ar, carrega astronautas na ponta durante caminhadas espaciais e troca peças sem que ninguém precise sair.
A característica mais estranha dele é que ele não tem base. As duas pontas são idênticas, e o braço se desloca pela estação soltando uma ponta, girando e se agarrando mais adiante — como uma lagarta-mede-palmos andando por um galho. Qual ponta é a "mão" e qual é o "ombro" muda a cada passo.
O que ele é, em números
Os dados vêm da página do Sistema de Manutenção Móvel (Mobile Servicing System, o conjunto completo de robôs da estação) da NASA. O braço é a contribuição da Agência Espacial Canadense para a estação, e chegou em órbita em abril de 2001, na missão STS-100 do ônibus espacial.
| Peça | Massa na Terra | Tamanho |
|---|---|---|
| Canadarm2 (o braço) | 1.497 kg | 17,6 m de comprimento |
| Dextre (o robô de duas mãos) | 1.662 kg | 3,47 m |
| Base móvel | 1.450 kg | 5,64 × 4,45 × 2,87 m |
Valores da NASA, convertidos de libras e pés por nós.
Para ter noção do comprimento: 17,6 metros é mais que um ônibus urbano comum, que tem uns 12 metros. É um ônibus e meio de braço mecânico pendurado numa estrutura que voa a 28 mil quilômetros por hora.
Duas mãos iguais, e o truque de andar
Cada ponta do braço termina numa peça chamada efetuador de ponta com travamento (em inglês, Latching End Effector) — o nome técnico da mão. Por dentro dela há cabos de aço que se fecham num laço e apertam, como um laço de corda que se fecha em volta de um poste.
Esse laço serve para duas coisas opostas. Pode agarrar um objeto que o braço vai mover. Ou pode prender o braço à própria estação, e aí a outra ponta fica livre para trabalhar.
É aqui que entra o passo de lagarta. Espalhados pelo lado de fora da estação há pontos de encaixe que fornecem energia e dados ao braço, chamados de tomadas de agarre. O braço prende uma ponta numa dessas tomadas, solta a outra, se estica, encontra a tomada seguinte, prende, solta a primeira — e assim atravessa a estação inteira sem nunca flutuar solto. Não existe motor nenhum empurrando o braço de um lado para o outro: ele literalmente se puxa pelas próprias mãos.
Por que as naves de carga são pegas no ar
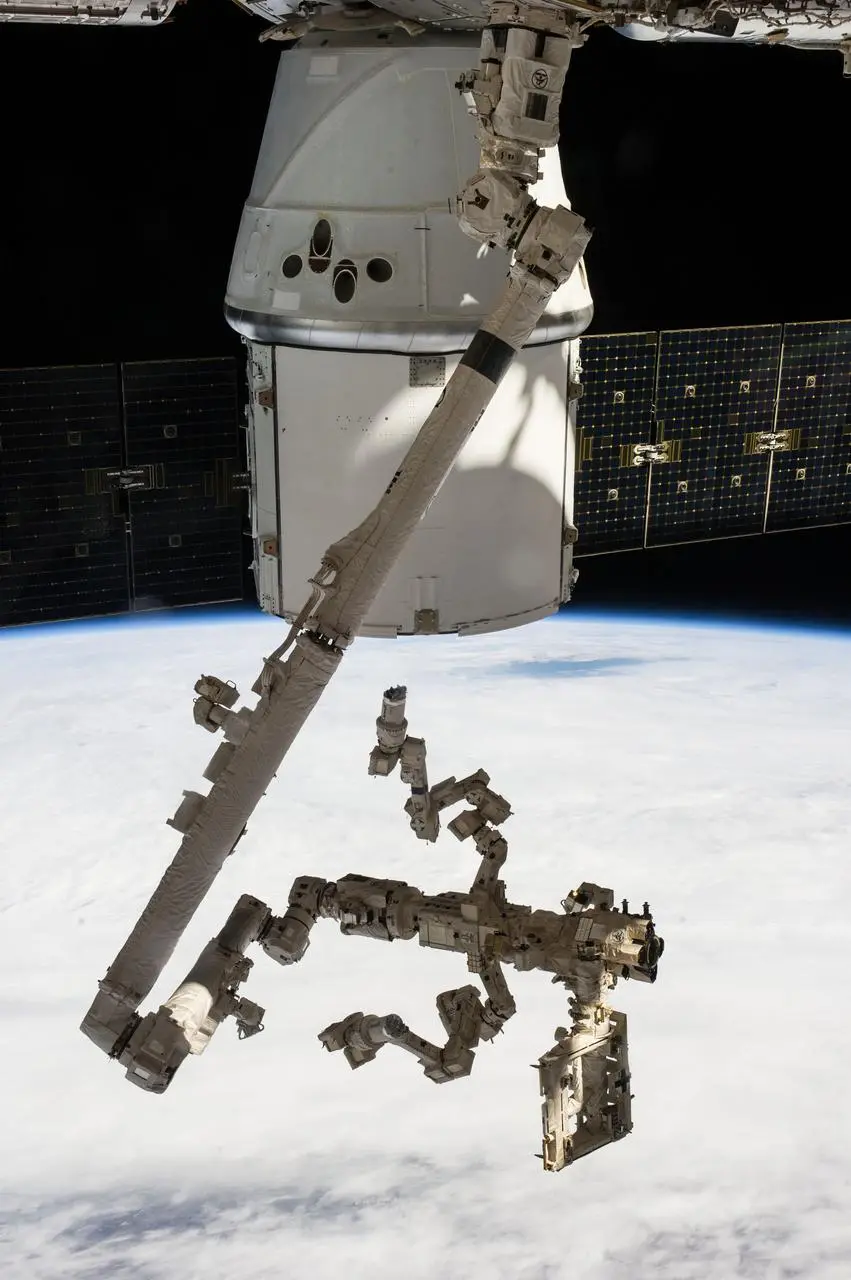
Boa parte das naves que levam comida e equipamento à estação não encosta sozinha. Elas chegam perto, param a poucos metros e ficam ali, paradas em relação à estação, esperando. Então o braço se estica e as agarra por um pino de encaixe. Só depois é que o braço leva a nave até a porta e a encaixa.
Isso se chama captura, e é diferente de acoplagem, em que a nave se encaixa sozinha. A vantagem é de segurança: uma nave parada a dez metros não pode bater na estação por erro de cálculo. A desvantagem é que alguém precisa estar acordado e no comando do braço na hora certa. Os detalhes de como esse abastecimento funciona estão em Como a comida e a água chegam à Estação Espacial?.
O peso que sumiu, mas a massa que ficou
Aqui mora a confusão mais comum sobre robôs espaciais. Em órbita, aqueles 1.497 quilos do braço não pesam nada: tudo flutua. Então por que o braço é tão lento?
Porque peso e massa são coisas diferentes. Peso é a força com que a gravidade puxa; massa é a quantidade de matéria, e é ela que resiste a mudar de velocidade. Uma geladeira flutuando numa piscina não "pesa", mas se ela vier na sua direção você vai sentir a pancada do mesmo jeito.
Por isso o Canadarm2 move cargas gigantescas com uma delicadeza de relojoeiro, em movimentos que levam minutos. Não é falta de força: é que uma tonelada em movimento, mesmo sem peso, não para quando a gente quer. A diferença entre massa e peso está explicada com calma em O que é gravidade? E por que os astronautas flutuam.
Dextre, o faz-tudo de duas mãos
Na ponta do Canadarm2 pode ser encaixado um segundo robô, apelidado de Dextre. Ele tem 3,47 metros, pesa 1.662 quilos e tem dois braços menores, além de luzes, câmeras de vídeo, uma plataforma de ferramentas e quatro suportes para guardá-las.
O Dextre é o que o Canadarm2 não consegue ser: preciso. Enquanto o braço grande move módulos inteiros, o Dextre troca baterias, substitui câmeras e aperta parafusos — serviços que antes obrigavam dois astronautas a vestir o traje e passar seis horas do lado de fora. Cada tarefa que o robô assume é uma caminhada espacial a menos, e caminhada espacial é a parte mais arriscada da rotina a bordo.
A ideia de consertar coisas em órbita com robô vai muito além da estação, e o histórico completo dessas tentativas está em Dá para consertar um satélite quebrado no espaço?.
A plataforma que corre sobre trilhos
O braço ainda tem um terceiro componente, menos famoso e igualmente esperto: uma base móvel de 1.450 quilos que viaja sobre um vagão em trilhos ao longo da viga principal da estação.
O braço sobe nessa plataforma e é transportado por ela até qualquer um de oito pontos de trabalho, todos com ligação de energia. É um trenzinho de carga com um braço robótico de carona, e foi essa combinação que tornou possível montar uma estrutura de 109 metros peça por peça. O tamanho e a história dessa montagem estão em O que é a Estação Espacial Internacional?.
Quem dirige o braço
Dois grupos de pessoas, em lugares bem diferentes.
A tripulação opera o braço de dentro da estação, com dois controles manuais parecidos com manches de avião e telas mostrando o que as câmeras do braço veem — não há janela com vista boa para todas as manobras. Os astronautas treinam isso por centenas de horas antes de voar.
Mas boa parte do trabalho é feita do chão. Controladores em terra comandam o braço e o Dextre remotamente, inclusive enquanto a tripulação dorme. Foi assim naquela tarefa de abril de 2014 da foto acima. O atraso do sinal entre a Terra e a estação é pequeno o bastante para permitir isso — bem diferente do que acontece com sondas em outros planetas.